
SISO, SIPO, PISO, PIPO: modos de los registros de desplazamiento
Los modos de registro de desplazamiento SISO, SIPO, PISO y PIPO cubren líneas de retardo, UART RX/TX y registros paralelos. Diagramas, temporización resuelta y el componente universal 74194.

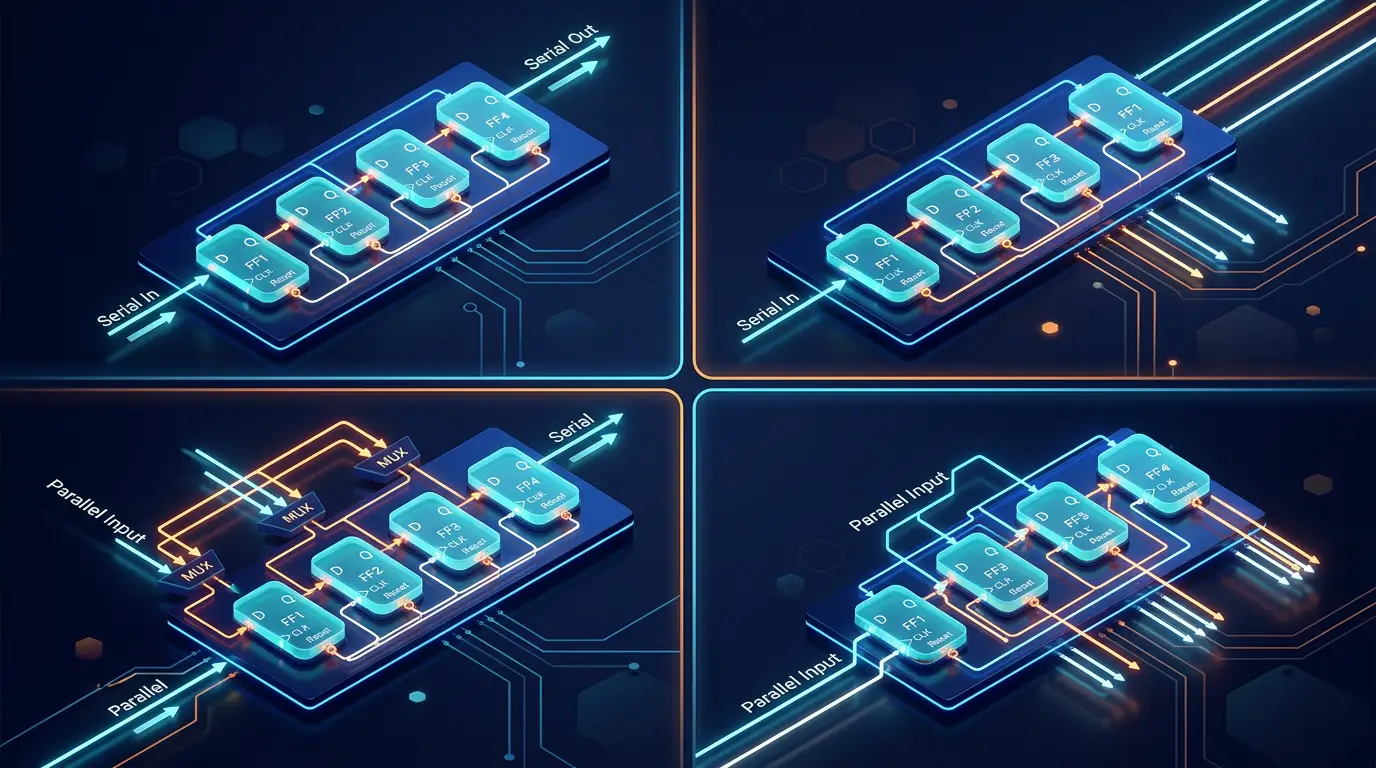
En resumen: un registro de desplazamiento es una cadena de biestables con un reloj compartido. Elige por dónde entran y salen los datos, en serie o en paralelo, y obtendrás cuatro modos: SISO (línea de retardo), SIPO (convertidor de serie a paralelo, usado en receptores UART), PISO (convertidor de paralelo a serie, usado en transmisores UART) y PIPO (registro paralelo de carga simultánea). El registro de desplazamiento universal 74194 admite los cuatro mediante una selección de modo de 2 bits.
Un registro de desplazamiento es una fila de biestables D conectados en serie y con un único reloj compartido. En cada flanco de reloj, cada biestable captura el valor del que tiene a su izquierda, y los bits avanzan por el registro una posición cada vez. Ese es todo el mecanismo. Lo que cambia de un registro de desplazamiento a otro es dónde conectas las entradas y las salidas, y esas cuatro opciones dan los cuatro modos de funcionamiento estándar.
Los cuatro modos de un vistazo
Cada modo recibe su nombre combinando los estilos de entrada y salida:
| Modo | Entrada | Salida | Uso típico |
|---|---|---|---|
| SISO | Serie | Serie | Línea de retardo, canalización de flujo de bits |
| SIPO | Serie | Paralelo | Receptor UART, deserializador de serie a paralelo |
| PISO | Paralelo | Serie | Transmisor UART, serializador de paralelo a serie |
| PIPO | Paralelo | Paralelo | Registro de carga simultánea, latch de carga paralela |
La misma cadena de biestables sustenta los cuatro modos. La diferencia está en qué señales expones y cómo entran o salen los datos de la cadena.
SISO: entrada serie, salida serie
La forma más sencilla: una entrada serie en el biestable situado más a la izquierda y una salida serie en el más a la derecha. Los bits entran en cada pulso de reloj y aparecen relojes más tarde, donde es el número de etapas.
SI ──[FF0]──[FF1]──[FF2]──[FF3]── SO
       ^      ^      ^      ^
       |      |      |      |
       +------+------+------+
                  CLK
Un registro SISO de 4 bits retrasa un flujo de bits serie 4 ciclos de reloj. Introduce 1 0 1 1 0 1 0 0 y el mismo patrón aparecerá 4 ciclos más tarde en SO.
Casos de uso.
- Retardo de flujo de bits. Sincronización de dos flujos que deben coincidir con un desfase de reloj concreto.
- Registro de canalización. Inserción de un número programable de relojes entre dos partes de una canalización más larga.
- Efectos de eco/retardo. La misma idea en DSP de audio, donde el «registro de desplazamiento» es un búfer circular basado en memoria.
Un registro SISO es el registro de desplazamiento útil más pequeño y el único modo que no requiere E/S por etapa. La plantilla de registro de desplazamiento SISO de 4 bits es el lugar más claro para ver el comportamiento de desplazamiento sin las complicaciones de los demás modos.
SIPO: entrada serie, salida paralela
SIPO acepta una única entrada serie, pero expone en paralelo la salida de cada biestable.
                    Q3   Q2   Q1   Q0
                     |    |    |    |
                     v    v    v    v
SI ──[FF0]──[FF1]──[FF2]──[FF3]
       ^      ^      ^      ^
       +------+------+------+
                  CLK
Después de ciclos de reloj, las salidas paralelas mantienen los bits serie más recientes, con el bit más antiguo en un extremo y el más nuevo en el otro (el orden depende de si los bits entran por el extremo izquierdo o derecho de la cadena).
Casos de uso.
- Receptor UART / RS-232. Un UART lee un flujo de bits serie, un bit por reloj de bit. Ocho relojes después, los 8 bits de datos son visibles en paralelo y pueden transferirse al resto del sistema.
- Controladores de pantalla. Una cadena en margarita de registros de desplazamiento SIPO 74HC595 controla una matriz LED desde una conexión de 3 pines de estilo SPI. Consulta la guía de registros de desplazamiento para un recorrido ampliado por este patrón.
- Protocolos de sensores. Los ADC SPI, los sensores de temperatura y componentes similares emiten sus bits de salida en serie; el host los desplaza en un SIPO hacia un registro para usarlos en paralelo.
Ejemplo resuelto: cargar 1011 en un SIPO de 4 bits
Empieza con todos los biestables en 0. Lleva SI con el patrón de bits 1, 0, 1, 1 durante cuatro ciclos de reloj. Los bits entran en y se desplazan hacia , la convención empleada por la mayoría de los componentes de la familia TTL.
| Reloj | SI | ||||
|---|---|---|---|---|---|
| Inicial | — | 0 | 0 | 0 | 0 |
| 1 | 1 | 0 | 0 | 0 | 1 |
| 2 | 0 | 0 | 0 | 1 | 0 |
| 3 | 1 | 0 | 1 | 0 | 1 |
| 4 | 1 | 1 | 0 | 1 | 1 |
Después de cuatro relojes, la salida paralela es Q3 Q2 Q1 Q0 = 1011: exactamente el patrón serie que se introdujo, ahora visible en paralelo. El registro acaba de realizar una conversión de serie a paralelo.
Observa el orden de los bits. El primer bit introducido (1) termina en , la salida más a la izquierda, porque se ha desplazado tres posiciones durante los cuatro relojes. Que ese «primer bit» se interprete como el MSB o el LSB de un byte es una elección de protocolo, no una propiedad del propio registro de desplazamiento: SPI usa MSB primero de forma predeterminada; UART/RS-232 envía primero el LSB. El hardware es idéntico en ambos casos; solo la lógica de mapeo de bits del receptor decide qué corresponde al bit 7 frente al bit 0. La plantilla de registro de desplazamiento SIPO de 8 bits te permite alternar el orden de bits y observar cómo se recompone el patrón paralelo.
PISO: entrada paralela, salida serie
PISO es el inverso. Cada biestable tiene una entrada de datos paralela además de la entrada de desplazamiento habitual, y una línea de selección de modo elige entre cargar y desplazar.
P0   P1   P2   P3
 |    |    |    |
 v    v    v    v
[FF0]──[FF1]──[FF2]──[FF3]── SO
  ^      ^      ^      ^
  +------+------+------+
       SHIFT/LOAD
            CLK
Cuando SHIFT/LOAD se activa para cargar, el siguiente flanco de reloj captura en paralelo. Cuando SHIFT/LOAD se activa para desplazar, los relojes posteriores desplazan el valor cargado hacia fuera, un bit cada vez, por SO.
Un PISO se implementa por etapa alimentando la entrada D de cada biestable mediante un multiplexor: el modo 0 selecciona la entrada paralela y el modo 1 la salida del biestable anterior. Una línea de selección de modo se conecta a todos los multiplexores; un reloj se conecta a todos los biestables.
Casos de uso.
- Transmisor UART / RS-232. La CPU escribe un byte paralelo en el registro de transmisión UART; el UART lo carga en un PISO y lo desplaza a la velocidad del reloj de bit.
- Maestro SPI. SPI envía 8, 16 o 32 bits cada vez, y el maestro casi siempre implementa la transmisión como una carga y desplazamiento PISO.
- Conversión rápida de paralelo a serie. Cualquier lugar donde un bus interno ancho deba enviarse por un cable serie.
La plantilla de transmisor/receptor serie de 8 bits conecta un transmisor PISO a un receptor SIPO mediante un único reloj compartido: un enlace serie mínimo viable.
PIPO: entrada paralela, salida paralela
El cuarto modo trata el registro de desplazamiento como un registro sencillo de bits: entradas paralelas, salidas paralelas, sin ningún desplazamiento.
P0   P1   P2   P3
 |    |    |    |
 v    v    v    v
[FF0][FF1][FF2][FF3]
 |    |    |    |
 v    v    v    v
Q0   Q1   Q2   Q3
Un PIPO es simplemente un registro de 4 bits con habilitación de carga. Cada biestable captura su entrada paralela en el flanco de reloj activo; las salidas se actualizan simultáneamente. El modo se incluye en la taxonomía de registros de desplazamiento porque la mayoría de los componentes de registro universal pueden operar así como uno de sus modos seleccionables.
Casos de uso.
- Etapas de canalización. Una fila de biestables D entre dos bloques combinacionales es un PIPO.
- Registros de propósito general de CPU. La misma primitiva, más unidades: la referencia del componente REGISTER describe el mismo bloque de construcción.
- Barreras de sincronización. Captura todo un bus ancho en un único flanco, independientemente del retardo de propagación por bit de la lógica anterior.
PIPO es el modo que casi seguro ya utilizas sin pensar en él como un registro de desplazamiento; el registro de carga simultánea está en todas partes del diseño síncrono.
Registros de desplazamiento bidireccionales y universales
Los componentes reales suelen combinar varios modos tras un pequeño código de selección de modo.
Registro de desplazamiento bidireccional. Añade la opción «desplazar a la derecha frente a desplazar a la izquierda». La entrada D de cada biestable se selecciona mediante un multiplexor: la Q del vecino derecho para desplazar a la izquierda, la Q del vecino izquierdo para desplazar a la derecha.
Registro de desplazamiento universal. Combina desplazamiento bidireccional con carga paralela y retención. El componente clásico es el 74194, un registro de desplazamiento universal síncrono de 4 bits con un código de selección de modo de 2 bits:
| Modo | ||
|---|---|---|
| 0 | 0 | Retener (sin cambio en el reloj) |
| 0 | 1 | Desplazar a la derecha |
| 1 | 0 | Desplazar a la izquierda |
| 1 | 1 | Carga paralela |
Internamente, cada etapa es un multiplexor de 4 a 1 que alimenta un biestable D. El multiplexor selecciona, en orden: la Q actual del mismo biestable (retener), la Q del vecino derecho (desplazar a la derecha), la Q del vecino izquierdo (desplazar a la izquierda) o la entrada paralela. Un 74194, o cualquiera de sus equivalentes funcionales en bibliotecas HDL modernas, cubre los cuatro modos básicos más la inversión izquierda/derecha.
El componente SHIFT_REGISTER del simulador es una versión parametrizada de esta idea, y el REGISTER básico es su hermano sin desplazamiento y solo de carga paralela.
Selección de modo: cuándo usar cada uno
La elección viene dictada casi por completo por las E/S que presenta el resto del sistema.
| Situación | Modo | Por qué |
|---|---|---|
| Retardo de flujo de bits o hueco de canalización | SISO | Solo se necesita un cable a cada lado; la longitud de la cadena es el retardo |
| Entrada serie que se leerá en paralelo | SIPO | Captura bytes de protocolo serie para procesamiento paralelo |
| Valor paralelo que se enviará en serie | PISO | Envía bytes por un pin serie sin perder un reloj |
| Un bus ancho necesita una instantánea alineada al flanco | PIPO | El mismo flanco captura todos los bits simultáneamente |
| Se necesitan varios modos en tiempo de ejecución | Universal (estilo 74194) | El código de selección de modo elige el comportamiento por ciclo |
En los diseños nuevos con HDL, la distinción suele desaparecer en el código fuente: un bloque always sintetizado describe el flujo de datos y el sintetizador lo asigna a la topología adecuada de biestables y multiplexores. Pero en lógica discreta y al leer hojas de datos, la taxonomía de cuatro letras sigue siendo el vocabulario estándar.
Errores habituales
Algunos detalles sorprenden la primera vez.
El orden de los bits importa. La misma topología puede producir una salida LSB primero o MSB primero según qué extremo de la cadena se trate como extremo serie. Los campos de datos UART convencionales envían primero el bit de datos menos significativo; el orden de bits SPI depende del controlador y el periférico, y a menudo es configurable. Una discrepancia produce una palabra con los bits invertidos que puede parecer plausible, pero es errónea.
Límites entre dominios de reloj. Las etapas de un registro de desplazamiento síncrono comparten un reloj. Los datos que llegan desde otro dominio necesitan un esquema de transferencia apropiado para la señal: un sincronizador de varias etapas puede servir para un nivel estable de un solo bit, mientras que un pulso, un paquete de control/datos o un flujo sostenido pueden necesitar un protocolo de confirmación, un esquema de alternancia o una FIFO asíncrona. Un SIPO por sí solo no garantiza una captura coherente. Consulta configuración, retención y metastabilidad para conocer el modo de fallo subyacente.
Reinicio y estado inicial. No supongas un valor inicial a menos que la tecnología objetivo y la implementación lo garanticen. Algunos dispositivos proporcionan una inicialización definida al encenderse; otros requieren reinicio o seguimiento de validez a nivel de protocolo. Un receptor SIPO también puede marcar su palabra paralela como válida solo después de que haya llegado el número requerido de bits.
Transiciones de modo. En un 74194, el cambio de «desplazar» a «cargar» debe hacerse con la selección de modo estable en el flanco de reloj activo. Un glitch en la línea de modo cerca del flanco puede entrar en el multiplexor de carga paralela y corromper el registro. El análisis básico del pulso de reloj contiene más información sobre la temporización de flancos en diseños de reloj compartido.
Constrúyelo en el simulador
Tres experimentos pequeños cubren los cuatro modos.
-
Línea de retardo SISO. Abre la plantilla de registro de desplazamiento SISO de 4 bits y aplica una onda cuadrada a SI. Confirma que la salida es la misma onda cuadrada retrasada 4 ciclos de reloj.
-
Conversión SIPO. Abre la plantilla de registro de desplazamiento SIPO de 8 bits, aplica a SI un byte conocido, un bit por reloj, y observa cómo las salidas paralelas se llenan de a . Añade OUTPUT_LIGHTs para hacer el byte legible.
-
Transmisión PISO. Utiliza la plantilla de transmisor/receptor serie de 8 bits para cargar un byte paralelo; después activa el modo de desplazamiento y observa cómo el byte sale, un bit por ciclo, por la línea SO. El SIPO complementario del extremo receptor lo recompone.
Como cuarto experimento, construye un PIPO: coloca un componente REGISTER y conecta sus entradas y salidas en paralelo. La misma primitiva, usada de otra manera.
Lo que sigue
Los registros de desplazamiento son el sustrato de toda comunicación serie. La siguiente entrada de la serie, el tutorial de bit de paridad: detección de errores de un solo bit, muestra cómo un protocolo serie superpone una comprobación de error de un bit sobre un par SIPO/PISO para detectar errores de transmisión. La entrada sobre código Hamming que le sigue extiende la paridad a la corrección de errores real, de nuevo usando registros de desplazamiento como transporte subyacente.
Abre la plantilla de demostración básica de registro de desplazamiento para una versión reducida que expone el estado interno, y después pasa a la plantilla de modo universal cuando los cuatro comportamientos básicos te resulten naturales.


