
SISO, SIPO, PISO, PIPO: Betriebsarten von Schieberegistern
Die Schieberegistermodi SISO, SIPO, PISO und PIPO behandeln Verzögerungsleitungen, UART-RX/TX und parallele Register. Mit Diagrammen, Zeitablaufbeispielen und dem universellen 74194-Baustein.

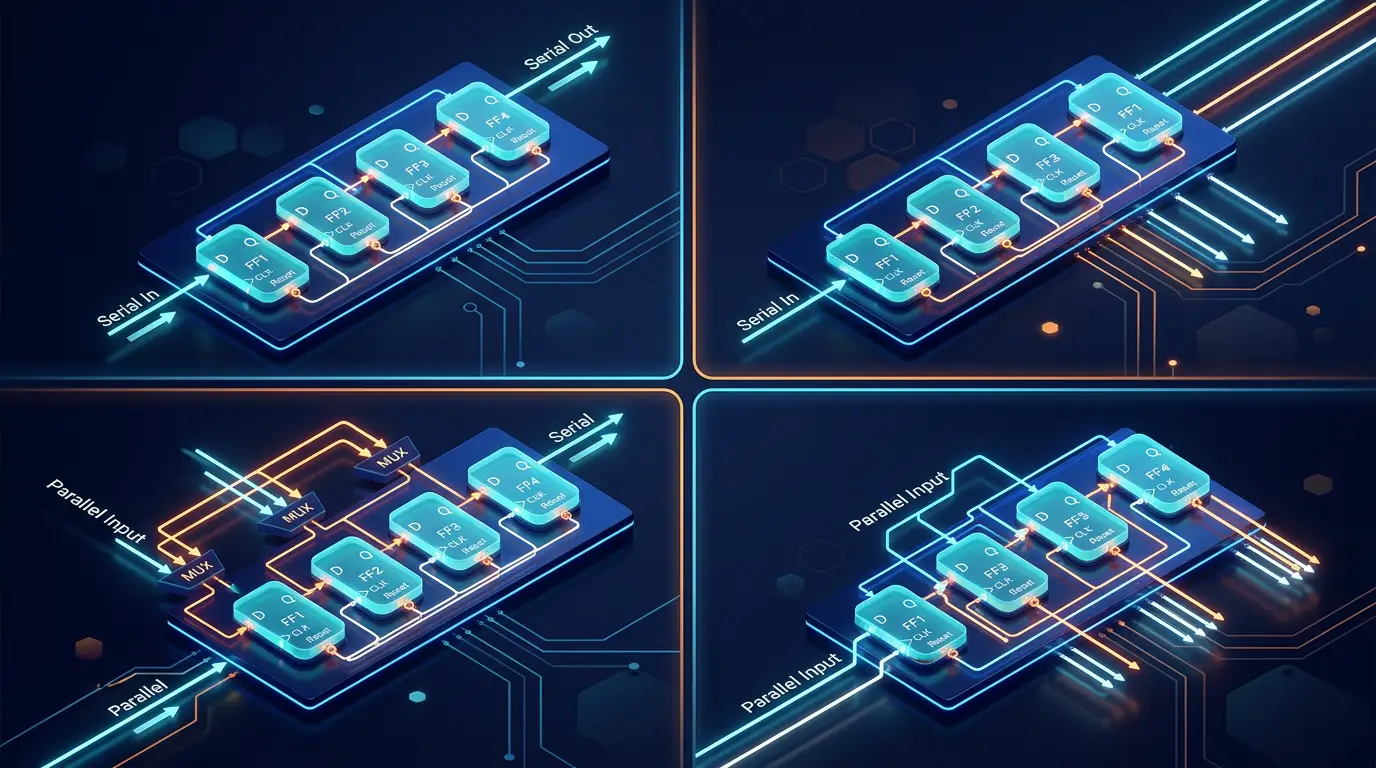
Kurzfassung: Ein Schieberegister ist eine Kette von Flipflops mit gemeinsamem Takt. Wählen Sie, wo Daten seriell oder parallel ein- und austreten, und Sie erhalten vier Betriebsarten: SISO (Verzögerungsleitung), SIPO (Seriell-zu-Parallel-Wandler, in UART-Empfängern), PISO (Parallel-zu-Seriell-Wandler, in UART-Sendern) und PIPO (parallel ladendes Breitseitenregister). Das universelle Schieberegister 74194 unterstützt alle vier über eine 2-Bit-Modusauswahl.
Ein Schieberegister ist eine Reihe von D-Flipflops, die in Serie verdrahtet sind und einen einzigen Takt teilen. Bei jeder Taktflanke übernimmt jedes Flipflop den Wert seines linken Nachbarn, und die Bits wandern jeweils um eine Position durch das Register. Das ist der gesamte Mechanismus. Was sich von einem Schieberegister zum nächsten ändert, ist wo Sie die Ein- und Ausgänge anschließen – und diese vier Möglichkeiten ergeben die vier Standardbetriebsarten.
Die vier Betriebsarten auf einen Blick
Jede Betriebsart wird durch die Kombination ihrer Ein- und Ausgangsarten benannt:
| Modus | Eingang | Ausgang | Typischer Einsatz |
|---|---|---|---|
| SISO | Seriell | Seriell | Verzögerungsleitung, Bitstrom-Pipeline |
| SIPO | Seriell | Parallel | UART-Empfänger, Seriell-zu-Parallel-Deserialisierer |
| PISO | Parallel | Seriell | UART-Sender, Parallel-zu-Seriell-Serialisierer |
| PIPO | Parallel | Parallel | Breitseitenregister, parallel ladendes Latch |
Allen vier liegt dieselbe Flipflop-Kette zugrunde. Der Unterschied besteht darin, welche Signale Sie freilegen und wie Daten in die Kette ein- oder austreten.
SISO: Serial-In, Serial-Out
Die einfachste Form: ein serieller Eingang am linken Flipflop, ein serieller Ausgang am rechten. Bits treten mit jedem Takt ein und erscheinen Takte später, wobei die Zahl der Stufen ist.
SI ──[FF0]──[FF1]──[FF2]──[FF3]── SO
       ^      ^      ^      ^
       |      |      |      |
       +------+------+------+
                  CLK
Ein 4-Bit-SISO-Register verzögert einen seriellen Bitstrom um 4 Taktzyklen. Speisen Sie 1 0 1 1 0 1 0 0 ein, und dasselbe Muster erscheint 4 Zyklen später an SO.
Anwendungsfälle.
- Bitstromverzögerung. Synchronisierung zweier Ströme, die bei einem bestimmten Taktoffset zusammenpassen müssen.
- Pipeline-Registerung. Einfügen einer programmierbaren Anzahl Takte zwischen zwei Teilen einer längeren Pipeline.
- Echo-/Verzögerungseffekte. Dieselbe Idee in der Audio-DSP, wo das „Schieberegister“ ein speicherbasierter Ringpuffer ist.
Ein SISO-Register ist das kleinste nützliche Schieberegister und die einzige Betriebsart, die keine Ein-/Ausgabe pro Stufe benötigt. Die Vorlage für ein 4-Bit-SISO-Schieberegister ist der klarste Ort, um das Schiebeverhalten ohne die Komplikationen der anderen Modi zu sehen.
SIPO: Serial-In, Parallel-Out
SIPO nimmt einen einzigen seriellen Eingang an, legt aber den Ausgang jedes Flipflops parallel offen.
                    Q3   Q2   Q1   Q0
                     |    |    |    |
                     v    v    v    v
SI ──[FF0]──[FF1]──[FF2]──[FF3]
       ^      ^      ^      ^
       +------+------+------+
                  CLK
Nach Taktzyklen halten die parallelen Ausgänge die jüngsten seriellen Bits; das älteste Bit liegt an einem Ende und das neueste am anderen (die Reihenfolge hängt davon ab, ob die Bits am linken oder rechten Ende der Kette eintreten).
Anwendungsfälle.
- UART-/RS-232-Empfänger. Eine UART liest einen seriellen Bitstrom mit einem Bit pro Bittakt. Acht Takte später sind alle 8 Datenbits parallel sichtbar und können in den Rest des Systems übernommen werden.
- Display-Treiber. Eine verkettete Reihe von 74HC595-SIPO-Schieberegistern steuert eine LED-Matrix über eine SPI-ähnliche Verbindung mit drei Pins. Der Leitfaden zu Schieberegistern erläutert dieses Muster ausführlicher.
- Sensorprotokolle. SPI-ADCs, Temperatursensoren und ähnliche Bauteile takten ihre Ausgangsbits seriell aus; der Host schiebt sie per SIPO in ein Register zur parallelen Verwendung.
Durchgerechnetes Beispiel: 1011 in ein 4-Bit-SIPO laden
Beginnen Sie mit allen Flipflops auf 0. Legen Sie über vier Taktzyklen das Bitmuster 1, 0, 1, 1 an SI an. Die Bits treten bei ein und wandern in Richtung – die bei den meisten Bauteilen der TTL-Familie verwendete Konvention.
| Takt | SI | ||||
|---|---|---|---|---|---|
| Anfang | – | 0 | 0 | 0 | 0 |
| 1 | 1 | 0 | 0 | 0 | 1 |
| 2 | 0 | 0 | 0 | 1 | 0 |
| 3 | 1 | 0 | 1 | 0 | 1 |
| 4 | 1 | 1 | 0 | 1 | 1 |
Nach vier Takten lautet der parallele Ausgang Q3 Q2 Q1 Q0 = 1011 – genau das seriell eingespeiste Muster, jetzt parallel sichtbar. Das Register hat gerade eine Seriell-zu-Parallel-Umwandlung ausgeführt.
Beachten Sie die Bitreihenfolge. Das erste eingetretene Bit (1) landet bei , dem ganz linken Ausgang, weil es während der vier Takte um drei Positionen geschoben wurde. Ob dieses „erste Bit“ als MSB oder LSB eines Bytes interpretiert wird, ist eine Protokoll-Entscheidung, keine Eigenschaft des Schieberegisters selbst: SPI verwendet standardmäßig MSB-first; UART/RS-232 sendet LSB zuerst. Die Hardware ist in beiden Fällen identisch – nur die Bitzuordnungslogik des Empfängers entscheidet, welches Bit 7 beziehungsweise Bit 0 entspricht. Die Vorlage für ein 8-Bit-SIPO-Schieberegister lässt Sie die Bitreihenfolge umschalten und beobachten, wie sich das parallele Muster wieder zusammensetzt.
PISO: Parallel-In, Serial-Out
PISO ist die Umkehrung. Jedes Flipflop besitzt einen parallelen Dateneingang zusätzlich zum gewöhnlichen Schiebeeingang, und eine Modusauswahlleitung wählt zwischen Laden und Schieben.
P0   P1   P2   P3
 |    |    |    |
 v    v    v    v
[FF0]──[FF1]──[FF2]──[FF3]── SO
  ^      ^      ^      ^
  +------+------+------+
       SHIFT/LOAD
            CLK
Wenn SHIFT/LOAD auf Laden gesetzt wird, übernimmt die nächste Taktflanke parallel. Wenn SHIFT/LOAD auf Schieben gesetzt wird, schieben nachfolgende Takte den geladenen Wert auf SO jeweils ein Bit aus.
Ein PISO wird pro Stufe umgesetzt, indem der D-Eingang jedes Flipflops über einen Multiplexer gespeist wird: Modus 0 wählt den parallelen Eingang, Modus 1 den Ausgang des vorherigen Flipflops. Eine Modusauswahlleitung führt zu allen Muxen; ein Takt führt zu allen Flipflops.
Anwendungsfälle.
- UART-/RS-232-Sender. Die CPU schreibt ein paralleles Byte in das UART-Senderegister; die UART lädt es in ein PISO und schiebt es mit der Bittaktrate aus.
- SPI-Master. SPI sendet jeweils 8, 16 oder 32 Bits, und der Master implementiert die Übertragung fast immer als PISO-Laden und -Schieben.
- Schnelle Parallel-zu-Seriell-Umwandlung. Überall dort, wo ein breiter interner Bus über eine serielle Leitung gesendet werden muss.
Die Vorlage für einen 8-Bit-Seriellsender/-empfänger verbindet einen PISO-Sender mit einem SIPO-Empfänger über einen gemeinsamen Takt – eine minimal funktionsfähige serielle Verbindung.
PIPO: Parallel-In, Parallel-Out
Die vierte Betriebsart behandelt das Schieberegister als gewöhnliches -Bit-Register: parallele Eingänge, parallele Ausgänge, überhaupt kein Schieben.
P0   P1   P2   P3
 |    |    |    |
 v    v    v    v
[FF0][FF1][FF2][FF3]
 |    |    |    |
 v    v    v    v
Q0   Q1   Q2   Q3
Ein PIPO ist lediglich ein 4-Bit-Register mit Ladefreigabe. Jedes Flipflop übernimmt seinen parallelen Eingang an der aktiven Taktflanke; die Ausgänge aktualisieren sich gleichzeitig. Der Modus gehört zur Taxonomie der Schieberegister, weil die meisten universellen Schieberegisterbauteile ihn als eine ihrer wählbaren Betriebsarten anbieten.
Anwendungsfälle.
- Pipelinestufen. Eine Reihe von D-Flipflops zwischen zwei kombinatorischen Blöcken ist ein PIPO.
- CPU-Allzweckregister. Dasselbe Grundelement, nur mehr davon – die Komponentenreferenz REGISTER beschreibt denselben Baustein.
- Synchronisationsbarrieren. Erfassen Sie einen breiten Bus vollständig an einer einzigen Flanke, unabhängig von der Signallaufzeit jedes einzelnen Bits durch die vorangehende Logik.
PIPO ist der Modus, den Sie fast sicher schon verwenden, ohne ihn als Schieberegister zu betrachten; das Breitseitenregister ist im synchronen Entwurf überall.
Bidirektionale und universelle Schieberegister
Reale Bauteile vereinen häufig mehrere Modi hinter einem kleinen Modusauswahlcode.
Bidirektionales Schieberegister. Ergänzt die Wahl „nach rechts schieben oder nach links schieben“. Der D-Eingang jedes Flipflops wird von einem Mux ausgewählt: das Q des rechten Nachbarn für Linksverschiebung, das Q des linken Nachbarn für Rechtsverschiebung.
Universelles Schieberegister. Kombiniert bidirektionales Schieben mit parallelem Laden und Halten. Der klassische Baustein ist der 74194, ein synchrones universelles 4-Bit-Schieberegister mit einem 2-Bit-Modusauswahlcode:
| Modus | ||
|---|---|---|
| 0 | 0 | Halten (keine Änderung am Takt) |
| 0 | 1 | Nach rechts schieben |
| 1 | 0 | Nach links schieben |
| 1 | 1 | Parallel laden |
Intern besteht jede Stufe aus einem 4-zu-1-Mux, der ein D-Flipflop speist. Der Mux wählt der Reihe nach: das aktuelle Q desselben Flipflops (Halten), das Q des rechten Nachbarn (nach rechts schieben), das Q des linken Nachbarn (nach links schieben) oder den parallelen Eingang. Ein 74194 – oder eines seiner funktionalen Äquivalente in modernen HDL-Bibliotheken – deckt alle vier Grundmodi plus die Links-/Rechtsumkehr ab.
Die Komponente SHIFT_REGISTER im Simulator ist eine parametrisierte Variante dieser Idee, und das grundlegende REGISTER ist ihr Geschwister ohne Schieben, das nur parallel lädt.
Modusauswahl: Wann welcher Modus sinnvoll ist
Die Wahl wird fast vollständig von der Ein-/Ausgabe bestimmt, die der Rest des Systems bereitstellt.
| Situation | Modus | Warum |
|---|---|---|
| Bitstromverzögerung oder Pipeline-Lücke | SISO | Benötigt auf jeder Seite nur eine Leitung; die Kettenlänge ist die Verzögerung |
| Serieller Eingang soll parallel gelesen werden | SIPO | Erfasst Bytes eines seriellen Protokolls für parallele Verarbeitung |
| Paralleler Wert soll seriell gesendet werden | PISO | Sendet Bytes über einen seriellen Pin, ohne einen Takt zu verlieren |
| Breiter Bus benötigt eine flankenausgerichtete Momentaufnahme | PIPO | Dieselbe Flanke erfasst alle Bits gleichzeitig |
| Mehrere Modi müssen zur Laufzeit unterstützt werden | Universell (74194-Stil) | Der Modusauswahlcode wählt das Verhalten pro Zyklus |
Bei neuen Entwürfen in HDL verschwindet die Unterscheidung im Quellcode häufig: Ein synthetisierter Always-Block beschreibt den Datenfluss, und der Synthesizer bildet ihn auf die passende Flipflop- und Mux-Topologie ab. In diskreter Logik und beim Lesen von Datenblättern bleibt die Taxonomie mit vier Buchstaben jedoch das Standardvokabular.
Häufige Fallstricke
Einige Details treffen Einsteiger beim ersten Mal.
Bitreihenfolge ist wichtig. Dieselbe Topologie kann LSB-first- oder MSB-first-Ausgabe erzeugen, je nachdem, welches Ende der Kette als serielles Ende gilt. Übliche UART-Datenfelder senden das niederwertigste Datenbit zuerst; die SPI-Bitreihenfolge ist controller- und peripheriespezifisch und häufig konfigurierbar. Eine Abweichung erzeugt ein bitumgekehrtes Wort, das plausibel wirken kann, aber falsch ist.
Grenzen zwischen Taktdomänen. Die Stufen eines synchronen Schieberegisters teilen einen Takt. Daten aus einer anderen Domäne benötigen ein zum Signal passendes Übertragungsschema: Ein mehrstufiger Synchronisierer kann für einen stabilen Ein-Bit-Pegel geeignet sein, während ein Impuls, ein Steuer-/Datenbündel oder ein dauerhafter Strom einen Handshake, ein Toggle-Schema oder eine asynchrone FIFO benötigen kann. Ein SIPO allein garantiert keine kohärente Erfassung. Die Grundlagen zum Fehlermodus finden Sie unter Setup, Hold und Metastabilität.
Reset und Anfangszustand. Nehmen Sie keinen Anfangswert an, es sei denn, Zieltechnologie und Umsetzung garantieren ihn. Manche Bausteine stellen einen definierten Einschaltzustand bereit; andere benötigen Reset oder eine Gültigkeitsverfolgung auf Protokollebene. Ein SIPO-Empfänger kann sein paralleles Wort auch erst dann als gültig kennzeichnen, wenn die erforderliche Bitanzahl angekommen ist.
Modusübergänge. Bei einem 74194 muss der Wechsel von „Schieben“ zu „Laden“ mit stabiler Modusauswahl an der aktiven Taktflanke erfolgen. Ein Glitch auf der Modusleitung nahe der Flanke kann in den Parallel-Lade-Mux gelangen und das Register verfälschen. Die grundlegende Erläuterung zum Taktimpuls behandelt das Flankentiming gemeinsamer Takte ausführlicher.
Im Simulator aufbauen
Drei kleine Experimente decken alle vier Modi ab.
-
SISO-Verzögerungsleitung. Öffnen Sie die Vorlage für ein 4-Bit-SISO-Schieberegister und speisen Sie eine Rechteckwelle in SI ein. Bestätigen Sie, dass der Ausgang dieselbe Rechteckwelle mit einer Verzögerung von 4 Taktzyklen ist.
-
SIPO-Umwandlung. Öffnen Sie die Vorlage für ein 8-Bit-SIPO-Schieberegister, legen Sie an SI ein bekanntes Byte mit einem Bit pro Takt an und beobachten Sie, wie sich die parallelen Ausgänge von bis füllen. Fügen Sie OUTPUT_LIGHTs hinzu, um das Byte lesbar zu machen.
-
PISO-Übertragung. Nutzen Sie die Vorlage für einen 8-Bit-Seriellsender/-empfänger, um ein paralleles Byte zu laden, aktivieren Sie dann den Schiebemodus und beobachten Sie, wie das Byte auf der SO-Leitung einen Takt pro Bit ausgegeben wird. Das begleitende SIPO am Empfangsende setzt es wieder zusammen.
Als viertes bauen Sie ein PIPO: Platzieren Sie eine REGISTER-Komponente und verdrahten Sie Ein- und Ausgänge parallel. Dasselbe Grundelement, anders eingesetzt.
Wie geht es weiter?
Schieberegister bilden das Substrat jeder seriellen Kommunikation. Der nächste Beitrag der Reihe, das Parity-Bit-Tutorial – Fehlererkennung mit einem Bit, zeigt, wie ein serielles Protokoll auf ein SIPO/PISO-Paar eine Ein-Bit-Fehlerprüfung legt, um Übertragungsfehler zu erkennen. Der anschließende Beitrag über Hamming-Code erweitert Parität zu tatsächlicher Fehlerkorrektur und verwendet wiederum Schieberegister als zugrunde liegenden Transport.
Öffnen Sie die Vorlage für eine einfache Schieberegister-Demonstration, um eine reduzierte Version mit sichtbar gemachtem Innenzustand zu sehen; steigen Sie dann auf die Vorlage für den Universalmodus um, sobald sich die vier Grundverhalten vertraut anfühlen.


